


调试智能体
调试智能体说明
- 调试智能体时,模型服务需处于运行中状态,机器人需在线。
- 同一本体,支持切换不同的模型服务进行技能调试,方便您选择效果更优的模型服务。
- 部分模型仅支持运行固定的模型技能,不支持泛化技能;其他模型可运行泛化技能,您可根据需要输入需要运行的Prompt,验证模型的泛化性。
部署模型服务
- 在左侧导航选择“运行管理 > 模型部署”,进入模型部署页面。
- 单击“部署模型服务”,进入部署模型服务页面。
- 输入基础信息,选择部署SO101可使用的模型,并选择资源配置。
- 完成后单击“立即部署”,在模型部署页面可以单击
 ,实时刷新模型部署进展,并等待模型服务部署完成
调试模型技能
- 在左侧导航选择“运行管理 > 机器人”,进入机器人页面。
- 在机器人列表,选择在线机器人,单击对应的“智能体调试”,进入“智能体调试”页面。
- 单击“选择模型技能”,选择处于运行中的模型服务、模型技能,单击“确定”。
- 在智能体调试页面,输入机器人运行Prompt或者保持默认技能,单击
 ,开始技能调试。
模型推理的默认步数为60 steps。
如果已达到最大推理的步数,但实际任务并未完成,您可重新发送Prompt,会重新运行任务。
在参数配置中适当调大技能最大推理步数。该参数调整后仅对该机器人和当前选择的模型服务生效。您还可以在模型的r2c.json中修改,该修改对后续部署的推理服务生效。
切换模型服务
在智能体界面底部,可单击模型服务名称,切换其他模型服务来验证模型技能。您可在调试记录中查看两个模型的运行结果。
运行泛化性技能
在选择模型服务和模型技能时,如模型技能中有泛化技能选项,表示该模型支持自定义Prompt运行泛化技能。
选择泛化技能后,在输入框中可自定义输入Prompt,验证模型的泛化性。
配置r2c.json文件
预置模型、空间资产中类型为感知模型和规划模型均不适用于r2c.json配置,可以直接跳过相关部分。
本章节用于描述r2c.json配置文件的结构和含义。该配置文件定义了机器人观测数据到模型输入、以及模型输出到机器人动作之间的映射关系。您可以根据需要调整r2c.json配置文件。
方法一:从模型服务详情中修改已部署服务的配置
- 上传的新协议配置仅对该模型服务生效。
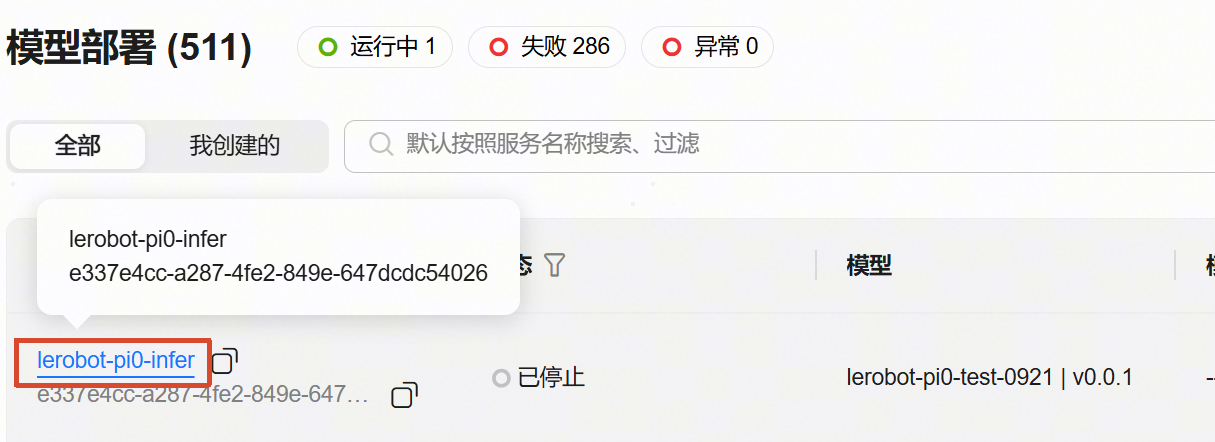
- 在“运行管理 > 模型部署”中,单击需要修改协议配置的模型服务,进入模型服务详情页面。 图1 模型部署页面
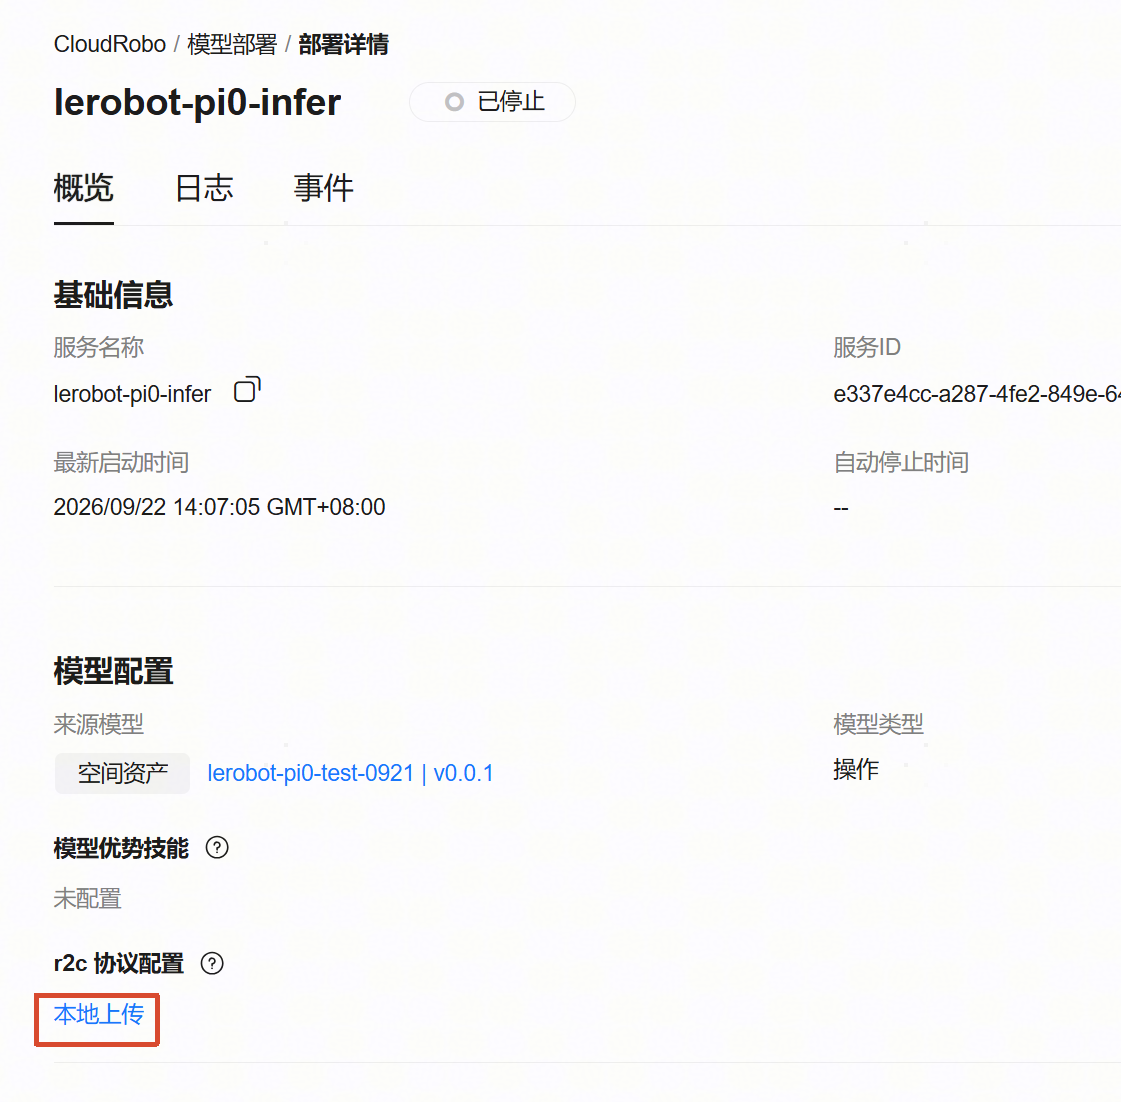
- 在r2c 协议配置中单击上传。 图2 模型服务详情页面
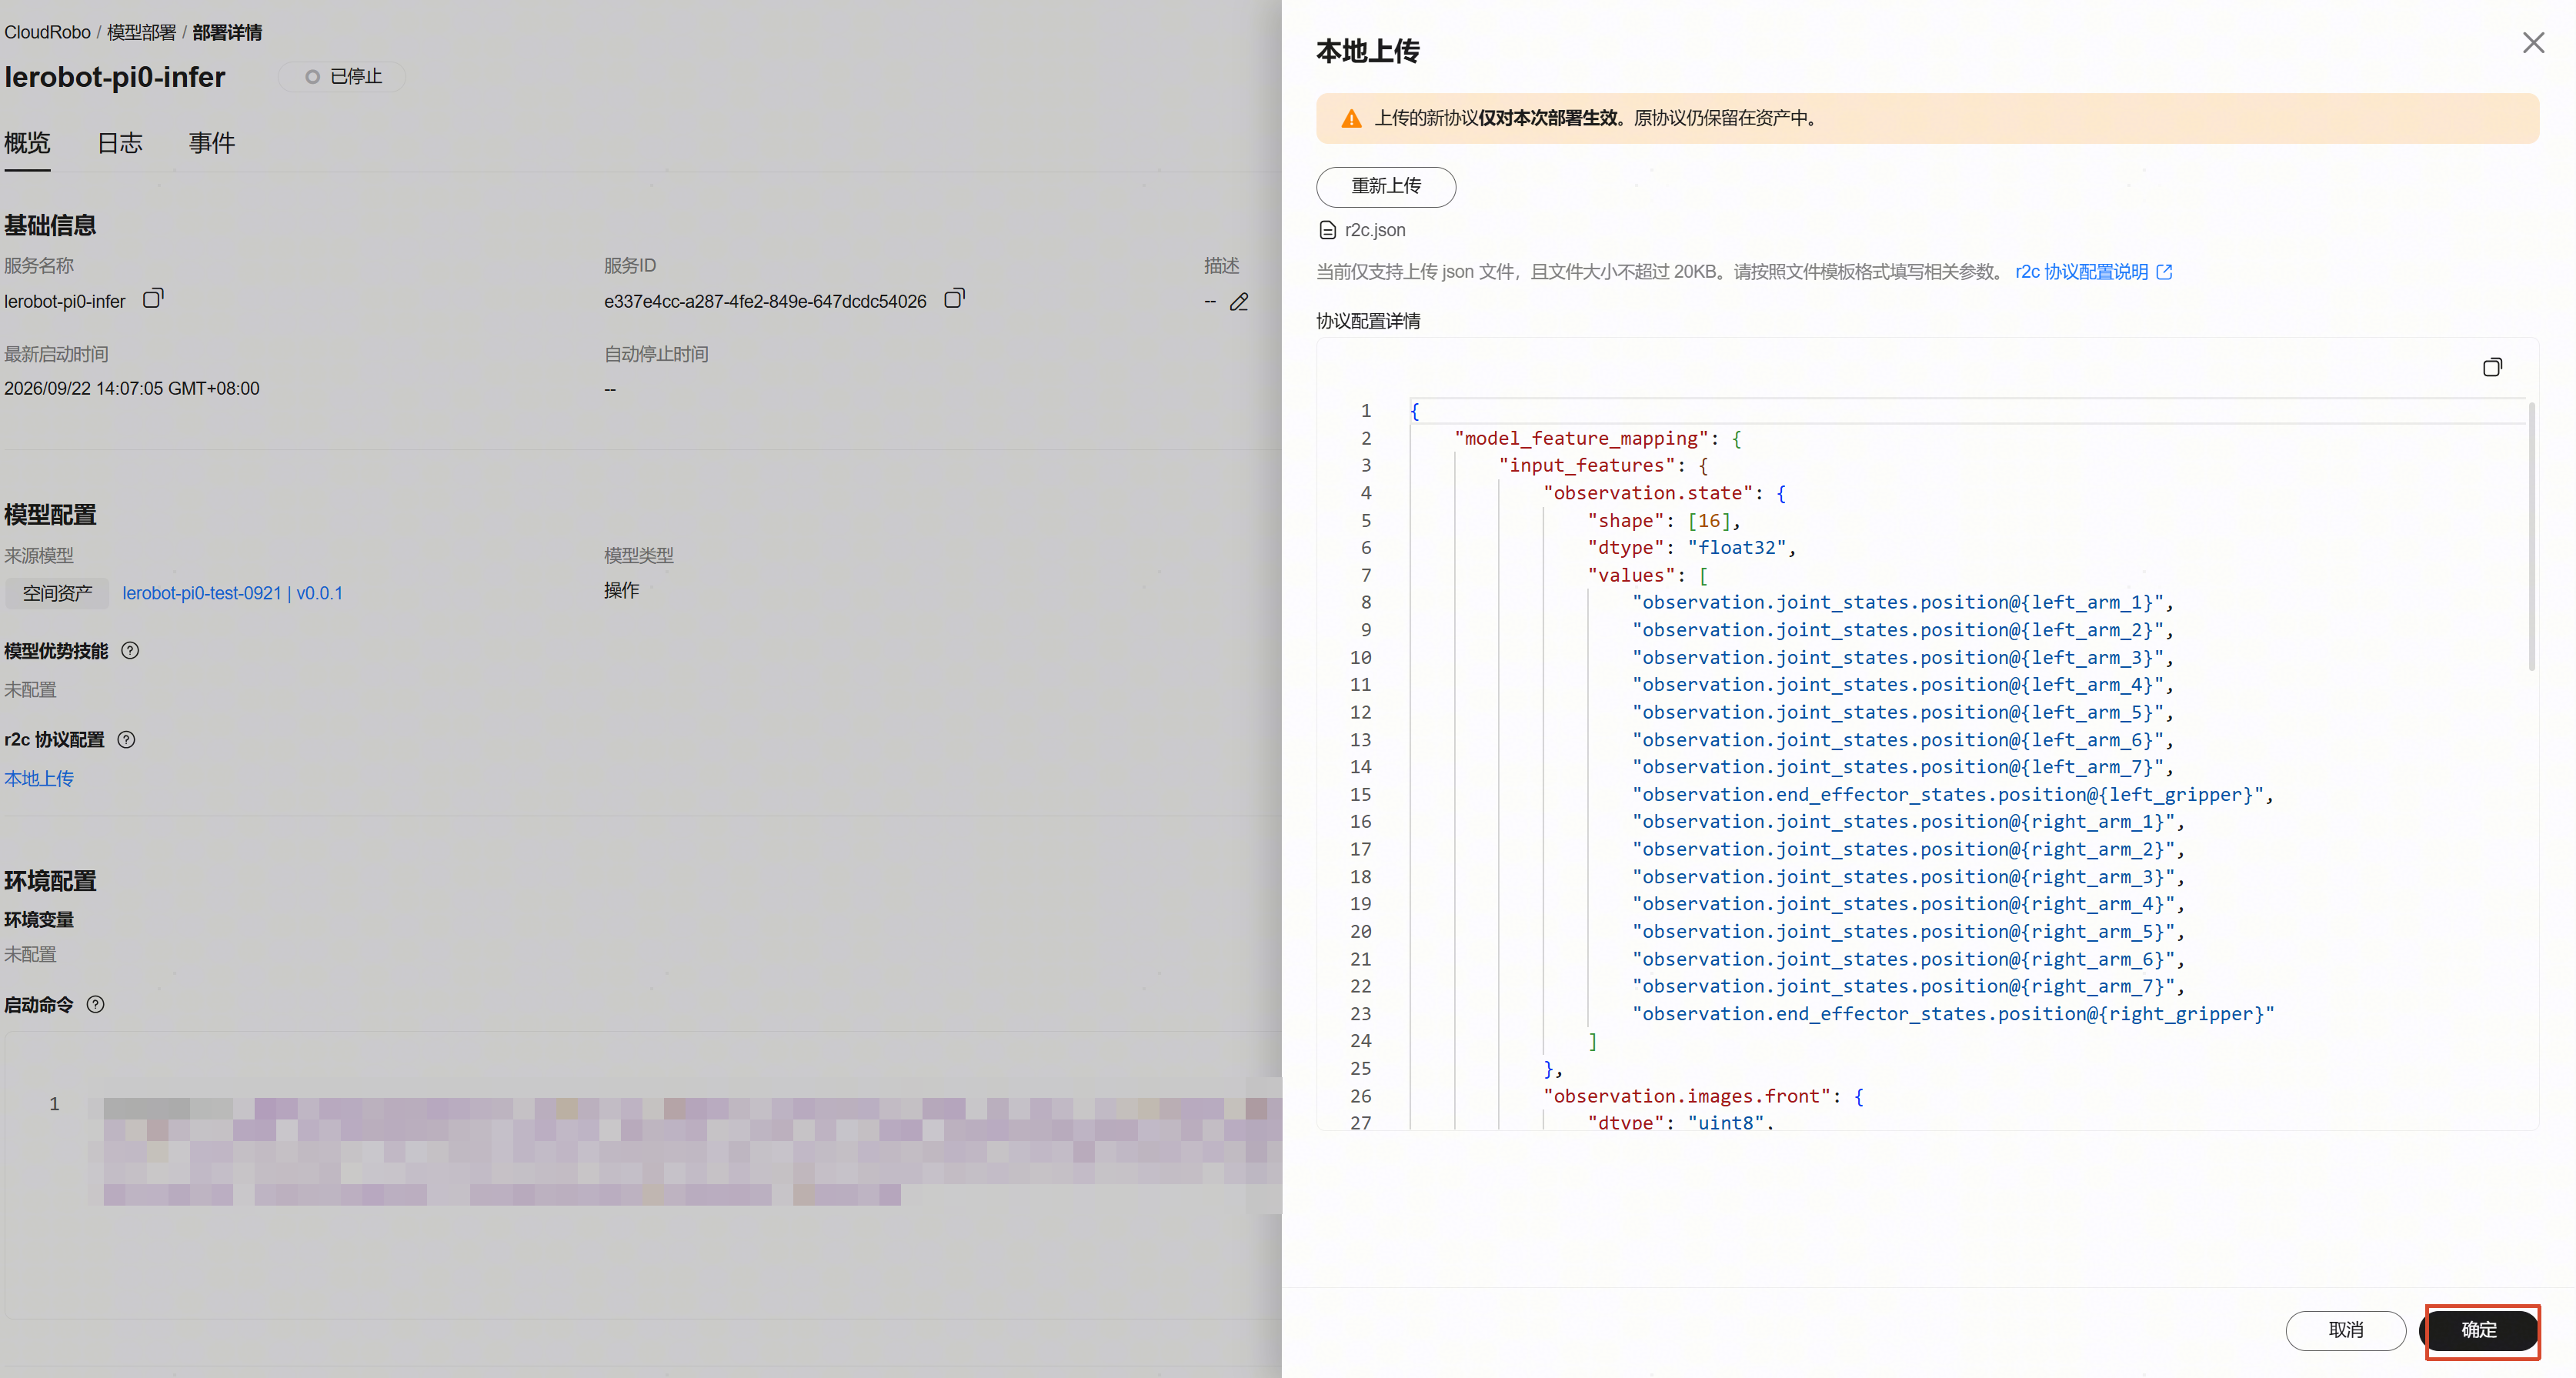
- 上传后,可直接预览已上传的文件。 图3 上传成功页面
方法二:从模型部署页面或模型服务详情中配置
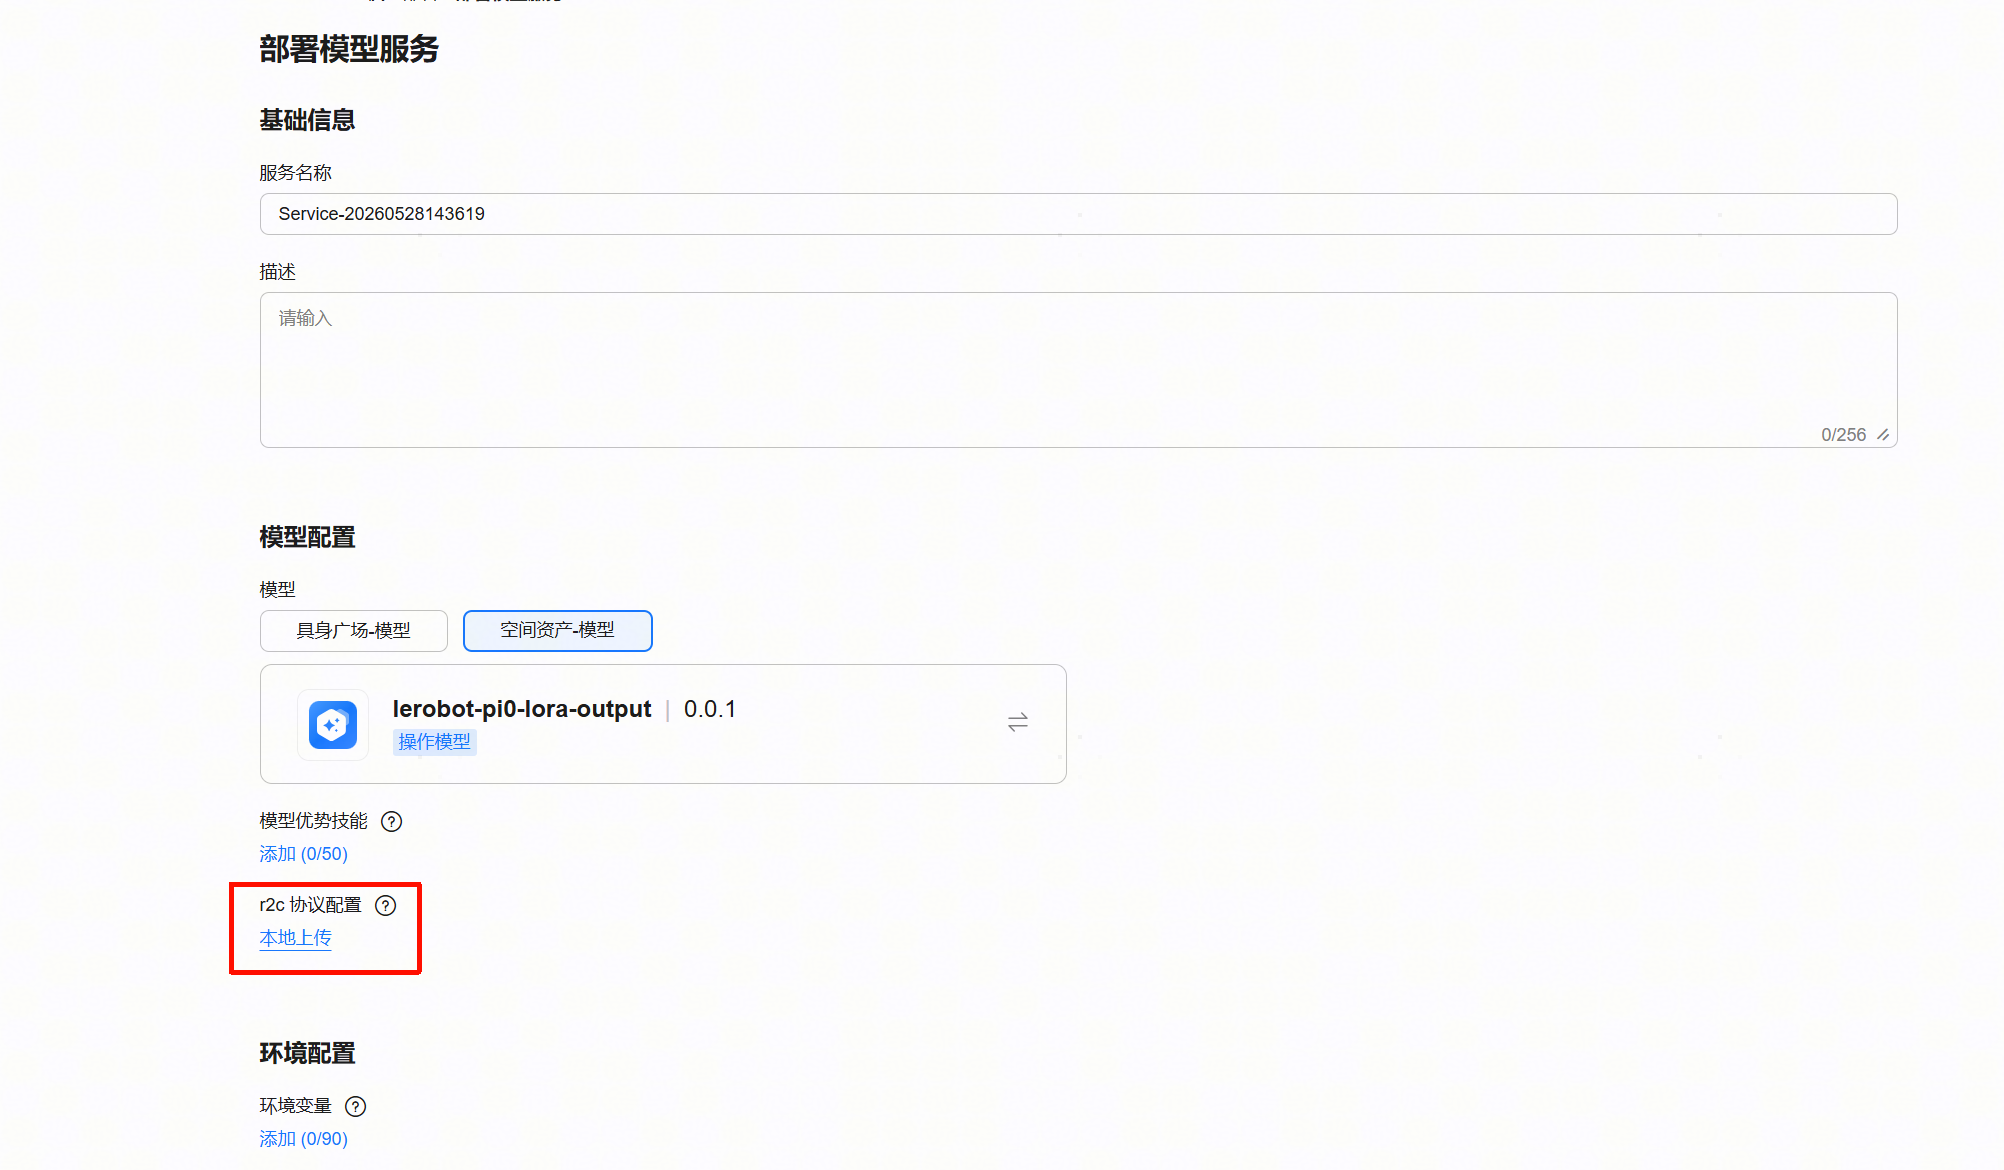
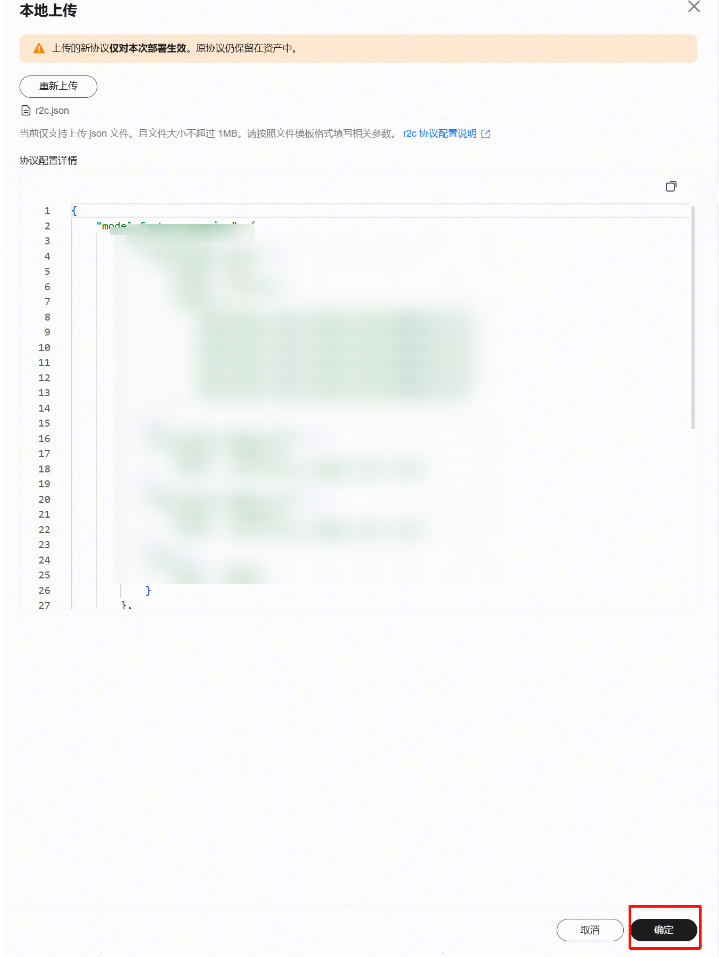
- 上传的新协议仅对本次部署生效。原协议仍保留在资产中。
- 在“运行管理 > 模型部署”中,可直接上传r2c.json配置。 图4 模型部署页面
- 上传后,可直接预览已上传的文件。 图5 上传成功页面
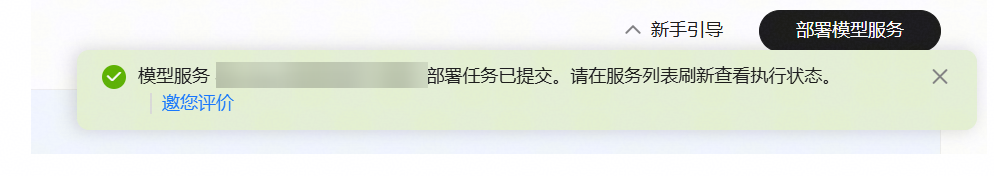
- 单击“部署”,即配置成功。如果显示r2c.json不正确,请确保上传的文件内容满足json格式,且符合配置结构要求。 图6 部署成功页面
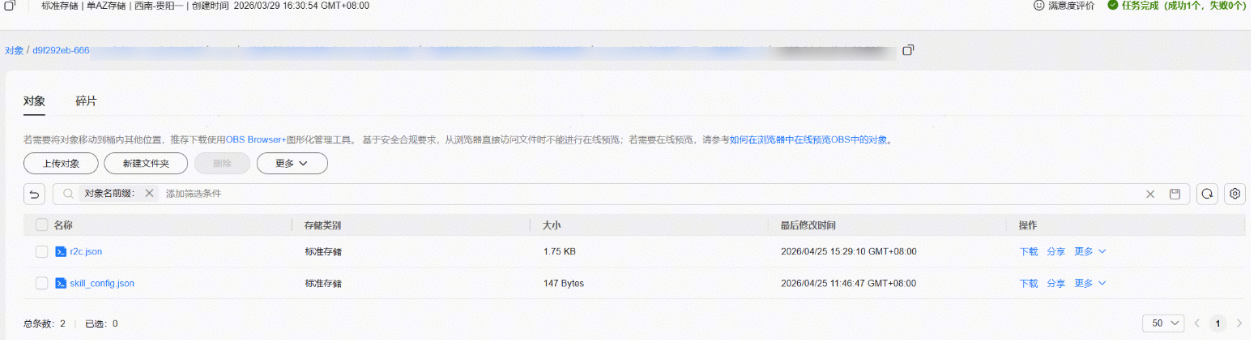
方法三:从模型资产所在的OBS中配置
配置文件位于模型资产所在的OBS目录下。
r2c.json仅在部署模型服务时会获取。如果通过OBS更新了r2c.json,已部署的推理服务不会更新,重新启动也不会更新。因此请在部署模型服务之前,更新OBS中的r2c.json。
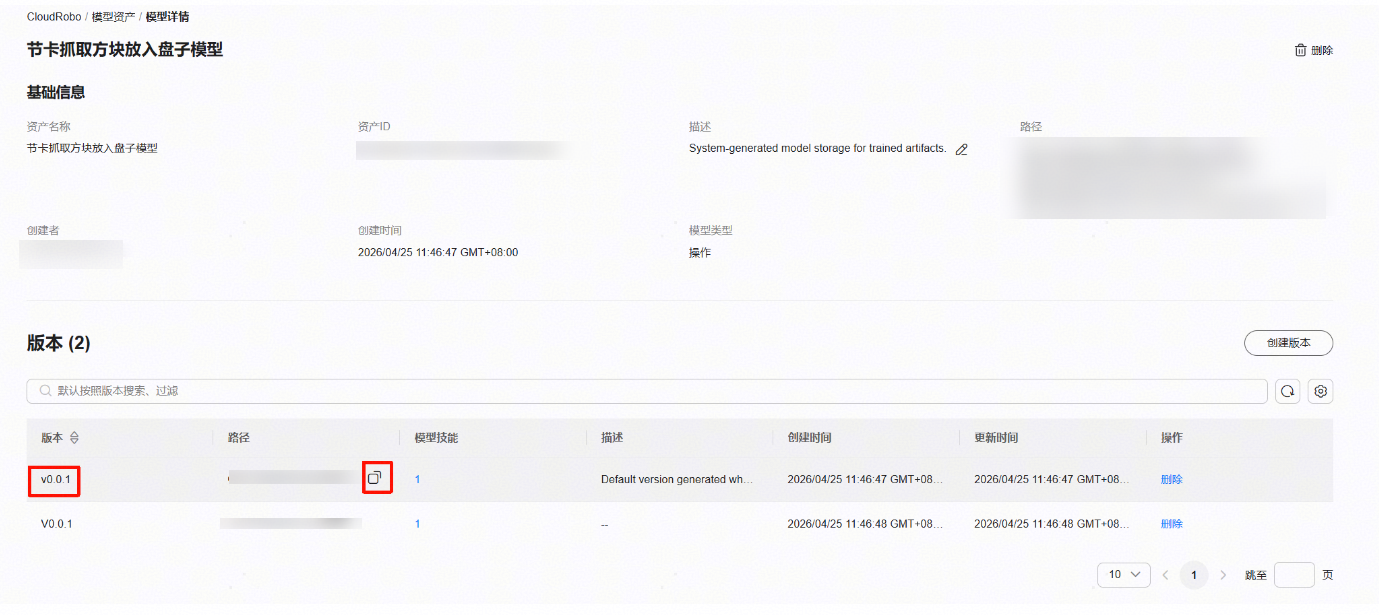
- 在模型资产-模型详情中,复制需要部署的模型服务对应版本的OBS路径。 图7 复制模型资产所在的OBS路径
- 登录OBS平台,找到对应的桶,并进入到OBS路径。 图8 进入OBS存储模型路径
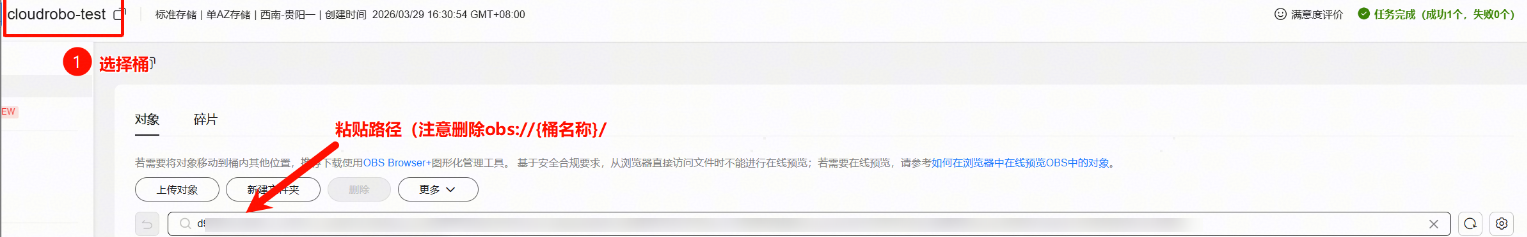
- 单击上传对象,上传r2c.json文件。 图9 上传文件
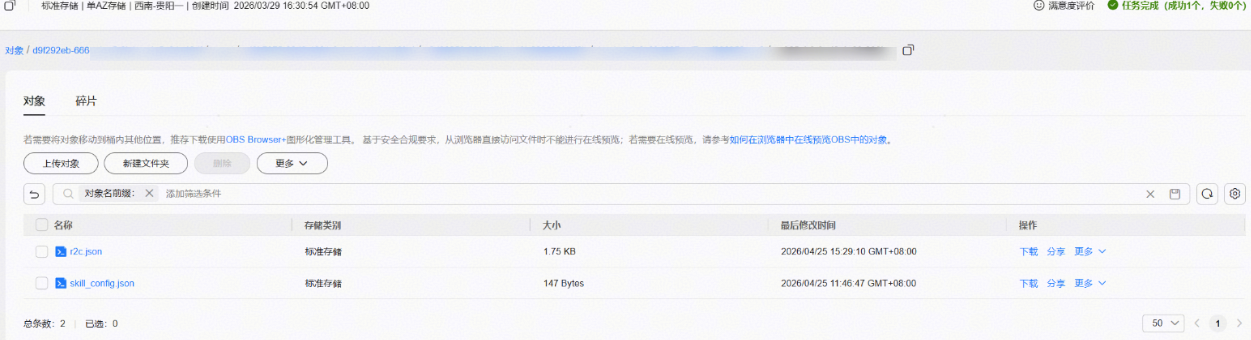
方法四:从数据所在的OBS中配置
配置文件位于数据资产所在的OBS目录下。
r2c.json仅在训练模型终态(训练成功、手动终止、运行失败、任务失败)时获取。如果后续通过OBS更新了r2c.json,已训练好的模型资产不会更新。因此请在训练模型结束之前,更新数据资产对应的OBS中的r2c.json。
如果数据集不存在r2c.json,而训练的源模型存在,则会在训练模型终态时将源模型的r2c.json复制到训练产物中。
- 在数据资产-数据详情中,复制需要部署的模型服务对应版本的OBS路径。 图10 数据资产详情页面
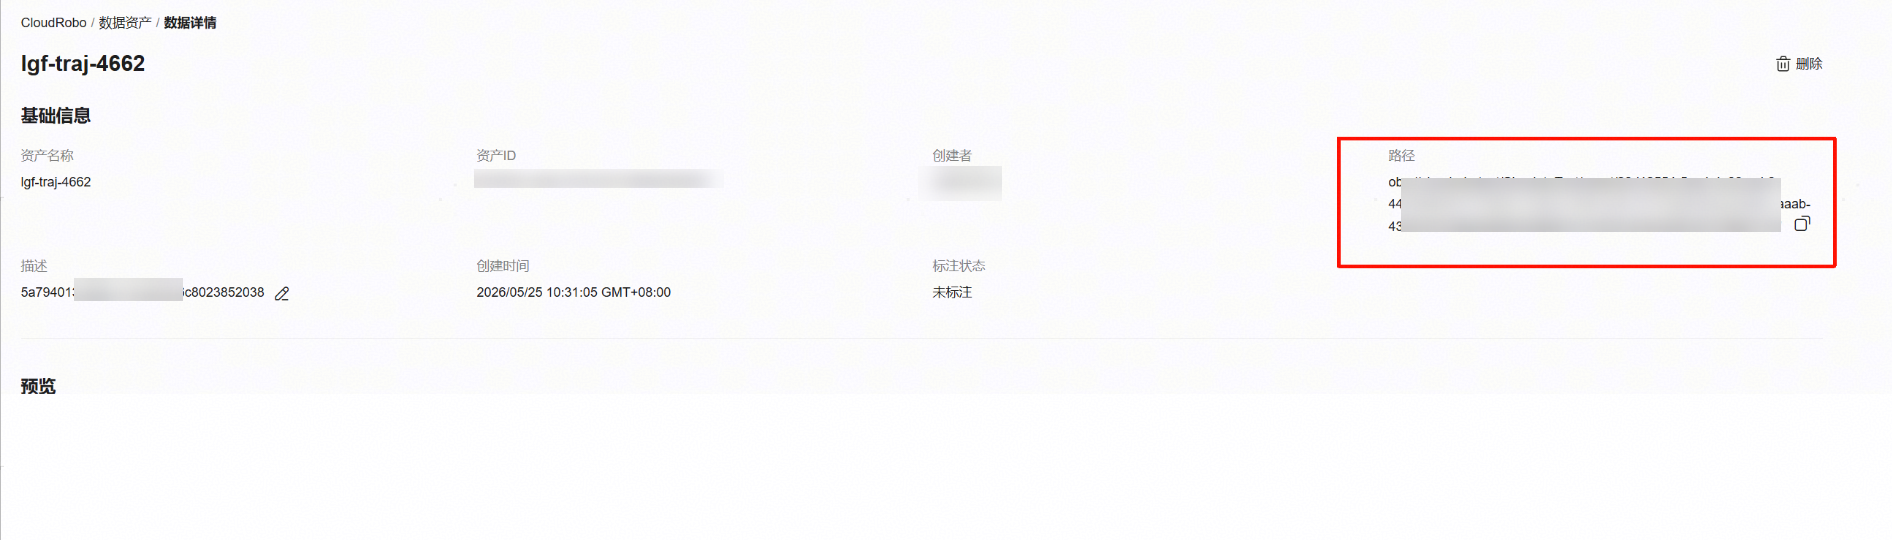
- 登录OBS平台,找到对应的桶,并进入到OBS路径。 图11 进入OBS存储模型路径
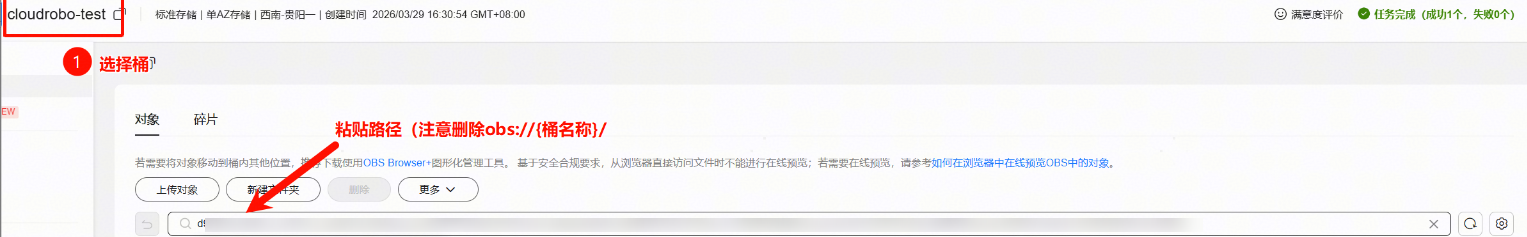
- 单击上传对象,上传r2c.json文件。 图12 上传文件
r2c.json文件配置说明
r2c.json配置文件内容与端侧机器人配置强相关。
编写r2c.json配置文件时请对应端侧机器人配置做映射修改。
两者映射关系:
- 机器人状态输出 > 端侧机器人配置 > r2c.json配置文件 > 推理模型输入
- 推理模型输出 > r2c.json配置文件 > 端侧机器人配置 > 机器人执行动作
配置结构概览
{
    "model_feature_mapping": {
        "input_features": { ... },
        "output_features": { ... }
    },
    "stop_condition": { ... }
}
顶层字段说明
| 字段 | 类型 | 必填 | 说明 |
|---|---|---|---|
| model_feature_mapping | object | 是 | 模型特征映射配置对象 |
| stop_condition | object | 否 | 模型执行停止条件配置,如果没有设置,则默认为{"max_iter_num": 100,"max_run_time": 10},可通过前端修改推理服务的执行停止条件。 |
模型特征映射(model_feature_mapping)
该对象包含两个子对象:input_features和output_features,分别定义了模型输入和输出的映射规则。
输入特征(input_features)
该部分定义了如何将机器人的观测数据映射到模型的输入格式。系统支持三种类型的输入特征:
| 特征类型 | 说明 |
|---|---|
| 状态数组 (STATE) | 从joint_states、end_effector_states、end_effector_poses提取数值组成状态向量 |
| 视觉图像 (VISUAL) | 从observations.images.color.*或observations.images.depth.*提取图像数据 |
| 任务提示 (PROMPT) | 从observation.task获取任务描述文本 |
特征类型分类标准:
- STATE类型:满足以下条件
- 配置中包含values字段(必填)。
- VISUAL类型:满足以下条件
- 配置中有value字段且value路径格式符合以下规则之一。
- 4段格式:observation(s).image(s).{color|depth}.{image_name}。
- 2段格式:{color|depth}.{image_name}。
- 配置中有value字段且value路径格式符合以下规则之一。
- PROMPT类型:满足以下任一条件。
- 配置中type字段值为"PROMPT"。
- dtype为 "string" 且value以 "task" 开头。
- dtype为 "string" 且value路径的第一段以observation开头,第二段以task开头。
状态数组类型 (STATE)
状态数组特征用于从观测数据中提取多个值组成状态向量。
注意:状态数组的shape和values数量必须与实际机器人配置一致。
"observation.state": {
    "shape": [7],
    "dtype": "float32",
    "values": [
        "observation.joint_states.position@{joint_1}",
        "observation.joint_states.position@{joint_2}",
        "observation.joint_states.position@{joint_3}",
        "observation.joint_states.position@{joint_4}",
        "observation.joint_states.position@{joint_5}",
        "observation.joint_states.position@{joint_6}",
        "observation.joint_states.position@{gripper_1}"
    ]
} | 字段 | 值 | 说明 |
|---|---|---|
| shape | [N] | 状态数组包含N个元素(关节数 + 夹爪数),必须是一维数组 |
| dtype | "float32" | 使用32位浮点数表示(必须是整数或浮点类型,不能是字符串) |
| values | 数组 | 按顺序提取所有关节位置和夹爪位置,顺序取决于模型推理状态数组的具体含义 |
配置要求
- shape必须存在且是一维数组(如[7],不能是[2, 3])。
- dtype必须是整数或浮点类型。
- values列表不能为空。
| 数据源 | 路径格式 | 说明 |
|---|---|---|
| joint_states | observation.joint_states.position@{joint_name} | 关节位置 |
| end_effector_state | observation.end_effector_states.position@{ee_name} | 末端执行器/夹爪位置 |
| end_effector_poses | observation.end_effector_poses.pose@{ee_name} | 末端执行器7D位姿(tx, ty, tz, qx, qy, qz, qw),返回完整7维 |
路径解析规则
- 使用@{name}从names数组中查找对应的索引。
- 路径必须以observation.开头。
- 特殊:end_effector_poses支持使用[index]提取7D位姿的特定维度(0-6,对应tx, ty, tz, qx, qy, qz, qw)。
占位符替换
- 配置中的{joint_1}, {joint_2}, {gripper_1}等占位符会在运行时查找关节/夹爪名称所对应的索引的取值。
- 关键:具体的占位符名称(如joint_1、gripper_1)来自R2C协议中定义的observation_features.joint_states.names和observation_features.end_effector_states.names。
- 不同机器人的关节/夹爪名称可能不同,配置时需确保占位符与实际机器人配置匹配。
视觉图像类型 (VISUAL)
视觉特征用于从观测数据中提取图像数据(PNG格式)。
注意:图像的键名(如top、wrist)取决于R2C协议中定义的图像配置。不同机器人可能使用不同的相机名称。
"observation.images.top": {
    "dtype": "uint8",
    "value": "observations.images.color.top"
} | 字段 | 值 | 说明 |
|---|---|---|
| dtype | "uint8" | 无符号8位整数(0-255) |
| value | "observations.images.color.top" | R2C协议中的图像数据路径 |
| 格式 | 示例 | 说明 |
|---|---|---|
| 完整路径(4段) | observations.images.color.top | 完整观测数据路径 |
| 短格式(2段) | color.top | 仅包含类型.图像名称 |
| 深度图 | depth.top | 深度图像 |
路径格式验证
- 4段格式:observations.images.{color|depth}.{image_name}。
- 第1段必须以observation开头;
- 第2段必须以images开头;
- 第3段必须是color或depth;
- 第4段为图像名称。
- 2段格式:{color|depth}.{image_name}。
- 第1段必须是color或depth;
- 第2段为图像名称。
- 路径的图像类型(第3段或第1段)必须是color或depth。
支持的图像类型
- color.*:彩色图像(RGB)。
- depth.*:深度图像。
图像名称配置:图像的具体名称(如top、wrist、front)需与R2C协议中的observation_features.images定义保持一致。
任务提示类型 (PROMPT)
任务提示特征用于将任务描述传递给模型。
"task": {
    "dtype": "string",
    "value": "observation.task"
}
或:
"task":{
    "type": "PROMPT"
} | 字段 | 值 | 说明 |
|---|---|---|
| dtype | "string" | 字符串类型 |
| value | "observation.task" | 从观测数据中提取任务描述(该字段仅记录为任务提示词,并未使用r2c中的task字段) |
| type | PROMPT | 表示该字段对应模型的任务描述字段(会从前端传入) |
例:r2c.json中的input_features如下配置:
{
    "input_features": {
        "observation.state": {
            "shape": [
                6
            ],
            "dtype": "float32",
            "values": [
                "observation.joint_states.position@{joint_1}",
                "observation.joint_states.position@{joint_2}",
                "observation.joint_states.position@{joint_3}",
                "observation.joint_states.position@{joint_4}",
                "observation.joint_states.position@{joint_5}",
                "observation.joint_states.position@{joint_6}"
            ]
        },
        "observation.images.third": {
            "dtype": "uint8",
            "value": "observations.images.color.front"
        },
        "observation.images.wrist": {
            "dtype": "uint8",
            "value": "observations.images.color.wrist"
        },
        "task": {
            "type": "PROMPT"
        }
    }
} | r2c 观测字段 | @{name_ref} 解析 | 模型输入字段 |
|---|---|---|
| joint_states.position | 按 joint_1..6 从 joint_states.names 取值,逐项填入 | observation.state(后处理合并为 shape [6] 的 float32 数组) |
| images.color.front | jpeg_to_ndarray | observation.images.third |
| images.color.wrist | jpeg_to_ndarray | observation.images.wrist |
| 前端传入的task | PROMPT 特征 | task |
则对应模型的输入为:
{
    "observation.state": np.ndarray((6)),
    "observation.images.third": np.ndarray(n),
    "observation.images.wrist": np.ndarray(n),
    "task": "" // 该字段从前端传入
} - 系统只允许存在一个PROMPT类型特征。
- 配置文件只定义任务描述的来源路径(即从哪里获取任务),而不是静态的任务描述文本。任务描述必须从外部传入(前端)。如果为空,会报错“Task prompt not found in both skill config and observation data”,执行失败。
输出特征(output_features)
该部分定义了如何将模型输出的数据映射到机器人的动作指令。
动作输出 (action)
注意:output_features目前仅允许存在一个item(item的键与模型保持一致即可)。动作输出的shape和values数量必须与实际机器人配置一致。具体关节和夹爪名称来自R2C协议。
"action": {
    "chunk_size": 100,
    "shape": [7],
    "values": [
        "actions.joint_states.position@{joint_1}",
        "actions.joint_states.position@{joint_2}",
        "actions.joint_states.position@{joint_3}",
        "actions.joint_states.position@{joint_4}",
        "actions.joint_states.position@{joint_5}",
        "actions.joint_states.position@{joint_6}",
        "actions.joint_states.position@{gripper_1}"
    ]
} | 字段 | 值 | 说明 |
|---|---|---|
| chunk_size | 100 | 模型一次性输出100个时间步的动作 |
| shape | [N] | 每个时间步包含N个值(关节数 + 夹爪数) |
| values | 数组 | 动作值映射到机器人关节/夹爪的路径列表,顺序取决于r2c.json |
输出数据形状:
- 实际输出形状为 [chunk_size, shape]。
- 即chunk_size个时间步,每个时间步N个值(N = 关节数 + 夹爪数)。
动作映射关系:
- 动作值按顺序映射到r2c.json中定义的关节和夹爪。
- 关节名称来自actions.joint_states.names。
- 夹爪名称来自actions.end_effector_poses。
- 夹爪名称来自actions.end_effector_states.names。
例:r2c.json中的output_features如下配置:
{
    "output_features": {
        "action": {
            "chunk_size": 100,
            "shape": [
                6
            ],
            "values": [
                "actions.joint_states.position@{joint_1}",
                "actions.joint_states.position@{joint_2}",
                "actions.joint_states.position@{joint_3}",
                "actions.joint_states.position@{joint_4}",
                "actions.joint_states.position@{joint_5}",
                "actions.joint_states.position@{joint_6}"
            ]
        }
    }
} | 模型输出字段 | 转换逻辑 | r2c 动作字段 |
|---|---|---|
| action = ndarray [100,6] | 单目标输出,按列映射 | joint_states.position = [100,6] + names=[joint_1..6] |
则对应r2c的动作为:
{
    "timestamp": 173495055856655,
    "id": 3, // 该字段与模型推理所用的观测的id对应
    "chunk_size": 100,
    "joint_states": {
        "names": ["joint_1", "joint_2", "joint_3", "joint_4", "joint_5", "joint_6"],
        "positions": [[0, 0, 0, 0, 0, 0], [0, 0, 0, 0, 0, 0], ...]
    }
}
停止条件(stop_condition)
该字段定义模型执行在何时停止的条件,避免无限循环或超时执行。
"stop_condition": {
    "max_iter_num": 60,
    "max_run_time": 5
} | 字段 | 类型 | 值 | 说明 |
|---|---|---|---|
| max_iter_num | integer | 60 | 最大推理调用次数 |
| max_run_time | integer | 5 | 最大运行时间(分钟) |
停止逻辑
- 参数“max_iter_num”"max_iter_num"和“max_run_time”"max_run_time"的停止条件是“或”"或"关系,即任一条件满足时都会停止执行。
- 最多执行60次推理调用或最多运行5分钟。
输入特征(input_features)
input_features定义如何将机器人的观测数据映射到模型的输入格式,系统支持三种类型的输入特征,如表8所示。
| 特征类型 | 特征类型分类标准 | 说明 |
|---|---|---|
| 状态数组 (STATE) | 配置中包含values字段(必填)。 | 从joint_states、end_effector_states、end_effector_poses提取数值组成状态向量。 状态数组类型的详细信息请参见状态数组类型(STATE)。 |
| 视觉图像 (VISUAL) | 配置中有value字段且value路径格式符合以下规则之一。
| 从observations.images.color.*或observations.images.depth.*提取图像数据。 视觉图像类型的详细信息请参见视觉图像类型(VISUAL)。 |
| 任务提示 (PROMPT) | 需满足以下任一条件。
| 从observation.task获取任务描述文本。 任务提示类型的详细请参见任务提示类型(PROMPT)。 |
- 状态数组类型 (STATE)
状态数组特征用于从观测数据中提取多个值组成状态向量。
状态数组的shape和values数量必须与实际端侧机器人配置一致。
"observation.state": {
                "shape": [6],
                "values": [
                    "observation.joint_states.position@{joint_1}",
                    "observation.joint_states.position@{joint_2}",
                    "observation.joint_states.position@{joint_3}",
                    "observation.joint_states.position@{joint_4}",
                    "observation.joint_states.position@{joint_5}",
                    "observation.joint_states.position@{joint_6}"
                ]
}
表9 状态数组类型参数说明 字段
值
说明
shape
[N]
状态数组包含N个元素(关节数 + 夹爪数)。
该字段必须存在且是一维数组(如[6],不能是[2,3])。
dtype
float32
使用32位浮点数表示。
该字段必须是整数或浮点类型,不能是字符串。
values
数组
按顺序提取所有关节位置和夹爪位置,顺序取决于模型推理状态数组的具体含义(请参见表10)。
该字段不能为空。
表10 数据来源类型 数据源
路径格式
说明
joint_states
observation.joint_states.position@{joint_name}
关节位置
end_effector_state
observation.end_effector_states.position@{ee_name}
末端运行器/夹爪位置
end_effector_poses
observation.end_effector_poses.pose@{ee_name}
末端运行器7D位姿(tx, ty, tz, qx, qy, qz, qw),返回完整7维
数据源路径解析规则
- 使用@{name}从names数组中查找对应的索引。
- 路径必须以"observation."开头。
数据源路径的占位符替换
- 路径配置中的{joint_1}、{joint_2}、{gripper_1}等占位符会在运行时查找关节/夹爪名称所对应的索引的取值。
- 具体的占位符名称(如joint_1、gripper_1)来自端侧机器人配置中定义的joint_states.names和end_effector_states.names。
- 不同机器人的关节/夹爪名称可能不同,配置时需确保占位符与实际端侧机器人配置匹配。
- 视觉图像类型 (VISUAL)
视觉特征用于从观测数据中提取图像数据(PNG格式)。
图像的键名(如top、wrist)取决于端侧机器人配置中定义的图像配置,不同机器人可能使用不同的相机名称。
图像的具体名称(如top、wrist、front)需与端侧机器人配置中的images相关定义保持一致。
"observation.images.front": {
    "dtype": "uint8",
    "value": "observations.images.color.front"
}
表11 视觉图像类型参数说明 字段
值
说明
dtype
uint8
无符号8位整数(0-255)。该字段必须是整数或浮点类型,不能是字符串。
value
observations.images.color.front
端侧机器人配置中的图像数据路径,请参见表12。
表12 支持的图像路径格式 格式
示例
说明
完整路径(4段)
observations.images.color.front
完整观测数据路径。
4段格式路径:observations.images.{color|depth}.{image_name}- 第1段必须以observations开头。
- 第2段必须以images开头。
- 第3段必须是color或depth。
- 第4段为图像名称。
短格式(2段)
color.front
仅包含类型、图像名称。
2段格式路径:{color|depth}.{image_name}。- 第1段必须是color或depth。
- 第2段为图像名称。
其中,路径的图像类型(第3段或第1段)必须是color或depth,支持的图像类型:
- color.*:彩色图像(RGB)。
- depth.*:深度图像。
- 任务提示类型 (PROMPT)
任务提示特征用于将任务描述传递给模型。
- 系统只允许存在一个PROMPT类型特征。
- 配置文件只定义任务描述的来源路径(即从哪里获取任务),而不是静态的任务描述文本。任务描述必须从外部传入(前端)。如果为空,会报错“Task prompt not found in both skill config and observation data”,运行失败。
"task": {
    "dtype": "string",
    "value": "observation.task"
}
或:
"task":{
    "type": "PROMPT"
}
表13 任务提示类型参数说明 字段
值
说明
dtype
string
字符串类型。
value
observation.task
从观测数据中提取任务描述(该字段仅记录为任务提示词,并未使用r2c中的task字段)。
type
PROMPT
表示该字段对应模型的任务描述字段(会从前端传入)。
输出特征(output_features)
output_features目前仅允许存在一个item(item的键与模型保持一致即可)。
动作输出 (action)的shape和values数量必须与实际机器人配置一致,具体关节和夹爪名称来自端侧机器人配置。
"actions": {
    "chunk_size": 100,
    "shape": [6],
    "value": [
        "actions.joint_states.position@{joint_1}",
        "actions.joint_states.position@{joint_2}",
        "actions.joint_states.position@{joint_3}",
        "actions.joint_states.position@{joint_4}",
        "actions.joint_states.position@{joint_5}",
        "actions.joint_states.position@{joint_6}"
        ]
} | 字段 | 值 | 说明 |
|---|---|---|
| chunk_size | 100 | 模型一次性输出100个时间步的动作。 |
| shape | [N] | 每个时间步包含N个值(关节数 + 夹爪数)。 |
| values | 数组 | 动作值映射到机器人关节/夹爪的路径列表,顺序取决于端侧机器人配置内names数组的顺序。 |
输出数据形状
实际输出形状为 [chunk_size, shape],即chunk_size个时间步,每个时间步N个值(N = 关节数 + 夹爪数)。
动作映射关系
动作值按顺序映射到端侧机器人配置中定义的关节和夹爪,其中:
- 关节名称来自joint_states.names。
- 夹爪名称来自end_effector_poses。
- 夹爪名称来自end_effector_states.names。
停止条件(stop_condition)
该字段定义模型运行在何时停止的条件,避免无限循环或超时运行。
"stop_condition": {
    "max_iter_num": 100,
    "max_run_time": 10
} | 字段 | 类型 | 值 | 说明 |
|---|---|---|---|
| max_iter_num | integer | 100 | 最大推理调用次数。 |
| max_run_time | integer | 10 | 最大运行时间(分钟)。 |
停止逻辑
- 参数max_iter_num和max_run_time的停止条件是“或”关系,即任一条件满足时都会停止运行。
- 默认最多运行100次推理调用或最多运行10分钟。


