


查看真机强化作业详情
在“在线真机强化作业”页面,找到目标作业,单击作业名称,进入在线真机强化作业详情界面,可以查看该作业的概览(基础信息等)、训练指标、日志。
概览
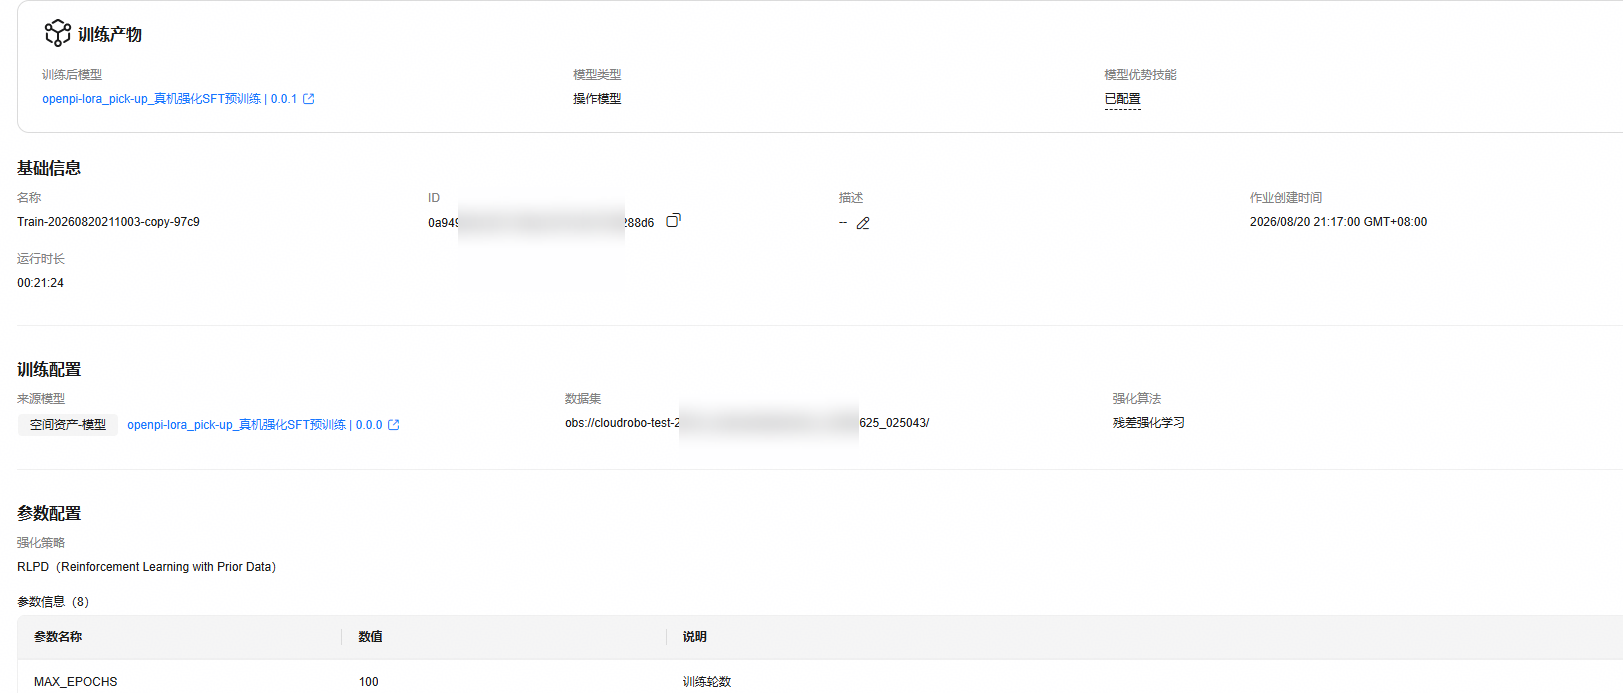
| 参数 | 说明 |
|---|---|
| 训练产物 | |
| 训练后模型 | 本次真机强化作业产生的模型名称。 单击模型名称,可以查看该模型的详细信息,在该模型的“模型文件”处,可以查看本次真机强化作业的训练产物。 |
| 模型类型 | 本次真机强化作业产生的模型类型,与源模型类型一致。 |
| 模型优势技能 | 本次真机强化作业配置的模型优势技能。 鼠标移至该参数上,会显示配置的模型优势技能。 图2 模型优势技能示例  |
| 基础信息 | |
| 名称 | 本次真机强化作业名称。 |
| ID | 本次真机强化作业ID。 单击 |
| 描述 | 本次真机强化作业的描述,通过此描述可以清晰了解作业目的、场景等信息。 单击 |
| 作业创建时间 | 本次真机强化作业的创建时间。 |
| 运行时长 | 本次真机强化作业的运行时间。 |
| 训练配置 | |
| 来源模型 | 本次真机强化作业的来源模型,支持“空间资产-模型”。 单击模型名称,可以查看该模型的详细信息。 |
| 数据集 | 本次真机强化作业的数据集,显示数据集的名称或OBS路径。 |
| 强化算法 | 仅支持残差强化学习算法。 |
| 参数配置 | |
| 强化策略 | 本次真机强化作业的参数配置选择“快速配置”,会显示该强化策略。 |
| 参数信息 |
|
| 机器人配置 | |
| 机器人名称 | 本次真机强化作业的机器人名称。 单击“查看执行记录”,页面右侧执行过程界面,可以查看本次作业中机器人的执行过程。 图3 机器人执行过程示例 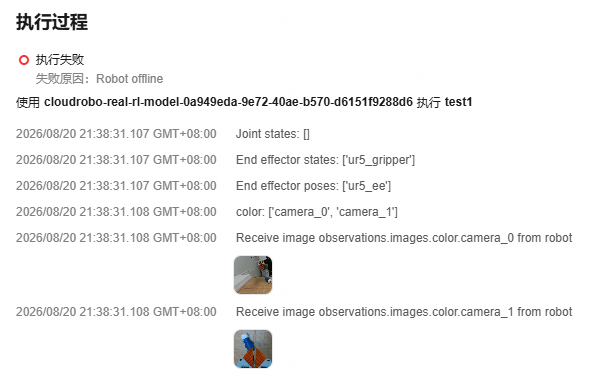 |
| 机器人状态 | 本次真机强化作业的机器人状态,该状态为该机器人的实时状态。 |
| 资源配置 | |
| 资源池 | 本次真机强化作业的资源池类型,支持“公共资源池”。 |
| 实例规格 | 本次真机强化作业的运行实例规格。 |
| 实例数 | 本次真机强化作业的运行实例数。 |


训练指标
在“训练指标”页签,按照曲线图展示本次作业的训练指标。
按照手动刷新、每10s刷新、每30s刷新、每60s刷新来刷新训练指标页面图表数据。
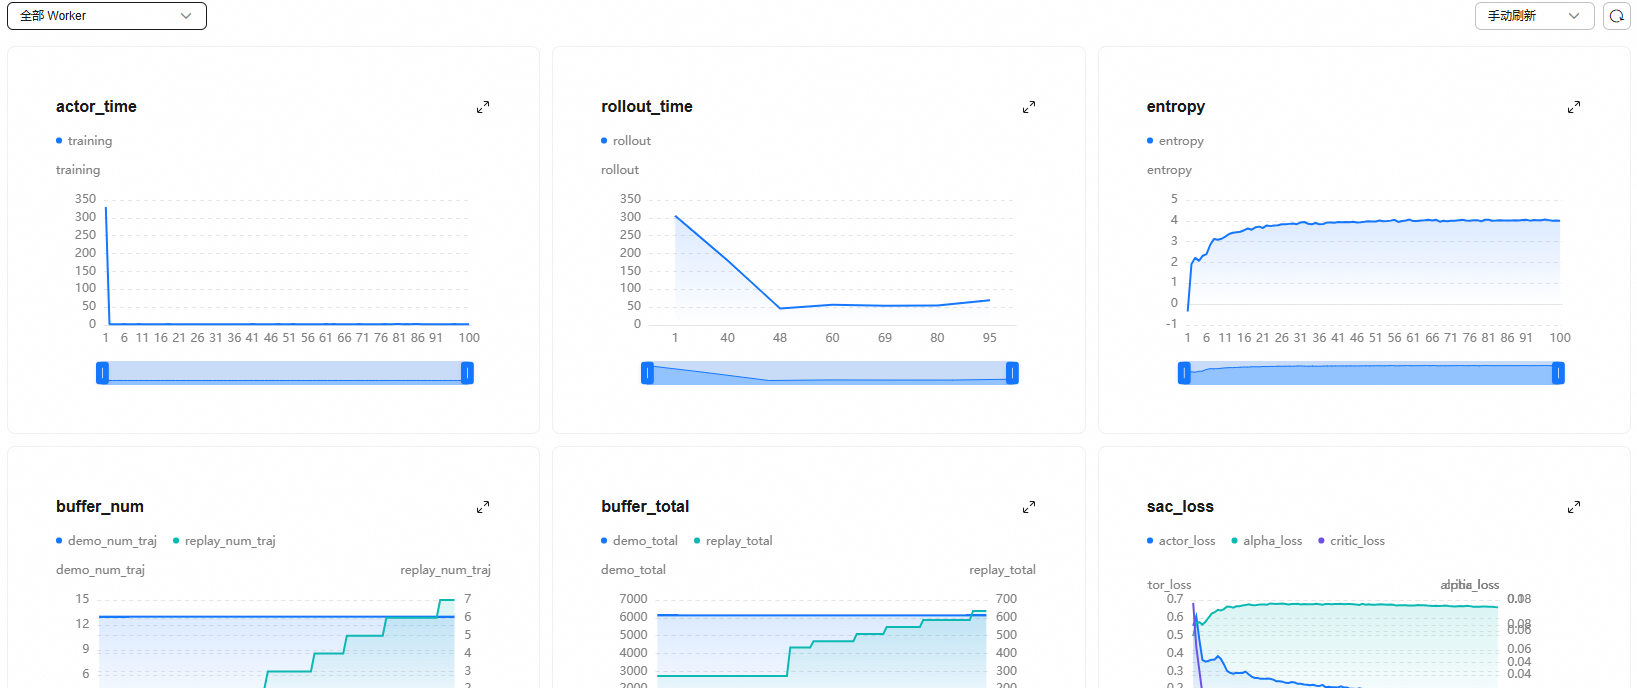
| 训练指标 | 说明 |
|---|---|
| actor_time | 策略网络(actor)的单次训练时间,单位:秒(s)。 |
| rollout_time | 采样器(rollout)采集一个轨迹数据的时间,单位:秒(s)。 |
| entropy | 强化学习算法训练过程中熵值,描述策略在当前状态下选择动作时的“随机程度”或“不确定性”。合理的熵值变化是一个“先降后稳”的收敛过程。 |
| buffer_num | 轨迹数目。
|
| buffer_total | 样本数目。
|
| sac_loss | 强化学习算法sac(Soft Actor-Critic)各个 组成的损失函数。
|
日志
日志记录真机强化作业的运行过程和异常信息,帮助用户快速定位作业运行中出现的问题。

CloudRobo默认保存日志30天,过期后会自动清除。
按照最近30天、1周、1天等筛选日志,还可以自定义时间段筛选日志。
在页面可以查看日志内容,按照关键字定位日志内容,还可以下载日志文件至本地查看。

事件
真机强化作业的(从用户可看见任务运行开始)整个生命周期中,每一个关键事件点在系统后台均有记录,用户可随时在对应作业的详情页面查看。方便用户更清楚地了解作业运行过程,遇到任务异常时,更加准确地排查定位问题。
在“事件”页签,支持查看的事件类型包括以下两种:
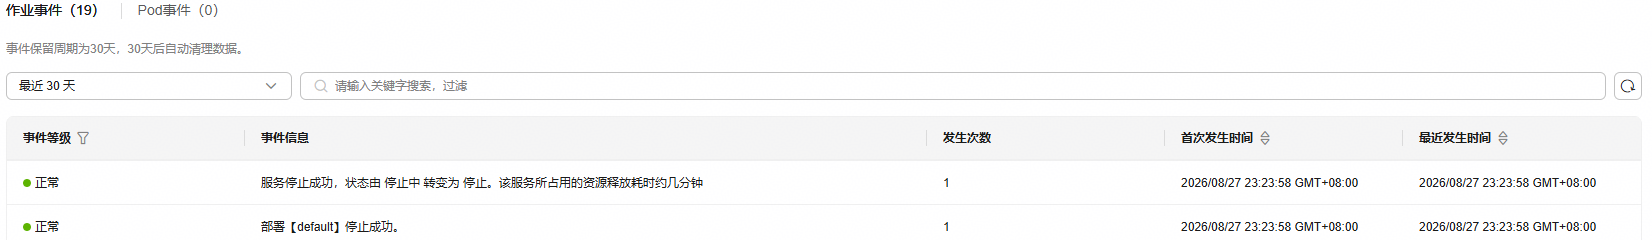
- 作业事件
记录作业部署层面的运行状态和操作。
作业事件保留周期为30天,30天后自动清理数据。
按照最近30天、1周、1天等筛选作业事件,还可以自定义时间段筛选作业事件。
图6 作业事件示例
- Pod事件
记录底层容器的生命周期和异常情况。
Pod事件保留周期为1小时,1小时后自动清理数据。
根据部署历史、部署实例查看事件,按照最近一小时、30分钟、15分钟会自定义时间段筛选事件。
图7 Pod事件示例


