


更新时间:2026-09-11 GMT+08:00
钉钉机器人对接
码道CodeArts支持对接钉钉,将码道CodeArts能力接入钉钉聊天。对接完成后,你可在钉钉中直接给码道CodeArts进行消息收发,实现在移动端随时随地与码道CodeArts交互,无需切换到码道CodeArts平台主界面。
本章节将为你介绍如何将码道CodeArts接入钉钉,帮助你快速实现功能集成与流程协同。
约束限制
| 限制类别 | 具体限制 |
|---|---|
| 功能限制 | 一个钉钉机器人仅支持对接一个码道CodeArts。 |
| 操作系统 | Windows:推荐使用Windows 11 (x64);如果使用Windows 10 (x64),系统版本需为2019年及以上,建议升级至最新稳定版本。 |
操作流程
| 序号 | 操作平台 | 步骤 | 说明 |
|---|---|---|---|
| 1 | 钉钉开发者后台 | 在码道CodeArts对接钉钉机器人时,请提前完成如下操作:
| |
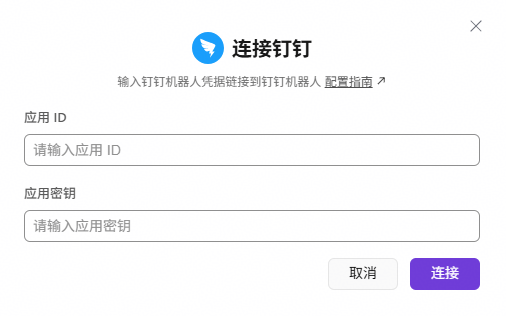
| 2 | 码道CodeArts | 在码道CodeArts中,注册钉钉机器人用以接收和回复消息。 | |
| 3 | 钉钉客户端 码道CodeArts | 通过钉钉机器人对码道CodeArts下发任务。 |
步骤三:钉钉远程控制
- 登录钉钉客户端,找到已加入的组织。
- 在钉钉客户端最上方的搜索框中,搜索2中创建的机器人,单击搜索到的结果,即可进入对应的机器人。
- 在钉钉机器人中输入想要执行的任务内容,单击“发送”提交任务。
机器人将自动接收到来自码道CodeArts的反馈信息。
- 根据反馈消息确认任务需求及关键信息,完成任务的创建。
- 查看任务执行结果。
- 在钉钉机器人端:钉钉机器人接收到来自码道CodeArts的完成反馈,提示任务执行结束并附带产物位置。
- 在码道CodeArts侧:在码道CodeArts界面的中,您可以实时查看任务执行过程及结果。


